


TinS-25G高速履带式机器人底盘
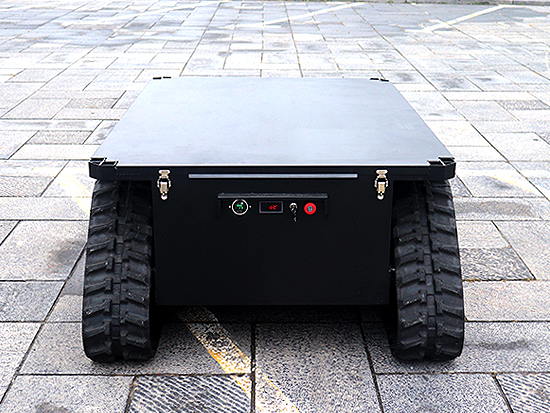
TinS-25G 是全新设计的高速机器人底盘,配备了升级的减震系统。
◆ 应用
广泛应用于安全防护监控、机械臂搬运车、升降平台、运输车辆等领域,配备自主导航和驾驶传感器后,它可用于危险区域的无人侦察。
特点:
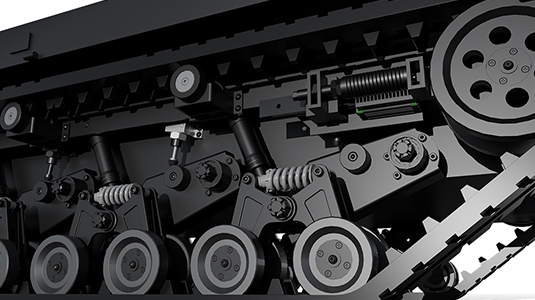
1. 结构性能:底盘整体履带结构采用平行四边形设计,具有较高的离地间隙、较强的越障能力、较长的履带接地面积、优异的爬楼梯能力和较强的户外越野能力。前后履带均可包裹车身,更有利于保护车辆免受损伤,并使其能够在各种地形上行驶。
2. 通信协议:485通信、CAN协议。支持定制和二次开发。
3. 橡胶履带:抓地力强,履带接地面积大。
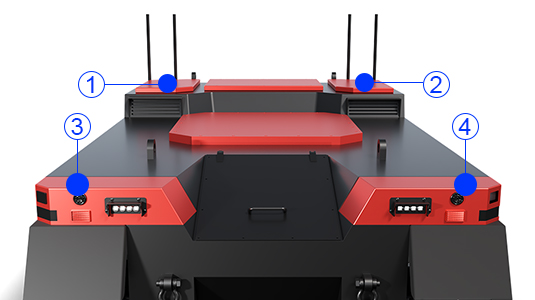
4. 全向天线用于定向。
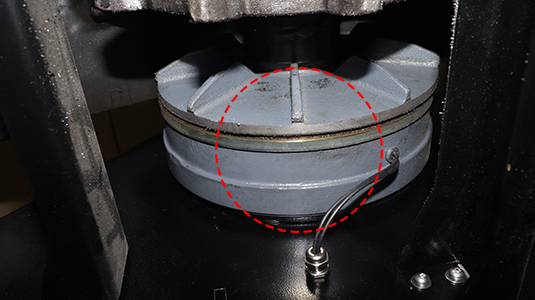
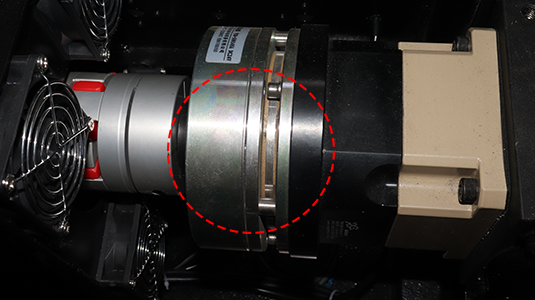
5. 驱动轮配备盘式制动器和 ABS 防抱死制动系统。
6. 远近光切换控制,方便夜间行驶。
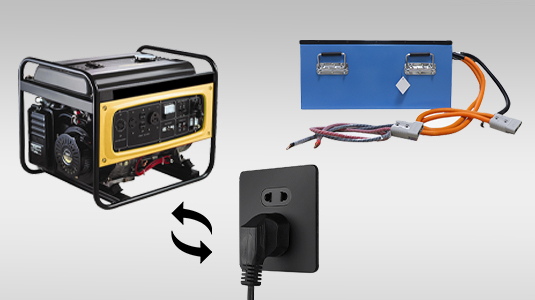
7. 两种可选供电方式:100% 纯电动
动力系统:E-POWER 动力系统由智能发电系统、电机、逆变器和锂电池组成。前端柴油发动机或汽油发动机发电,后端则为 100% 纯电动驱动,在保留纯电动驱动优势的同时,延长了底盘的连续工作时间,实现了无需充电的纯电动驱动技术。
8. 最高时速 20/40 公里/小时,配备内置收缩式制动器和电磁制动器。
9. 车身周围预留了自动驾驶和导航模块,专为超视距自动驾驶而设计。
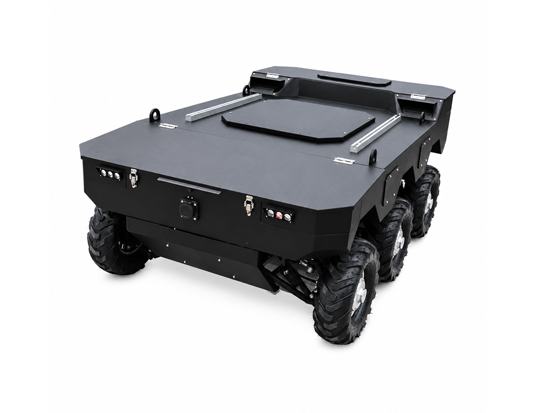
DW-6 轮式机器人底盘
它可以广泛应用于救援机器人、安全防护监控、机械臂搬运器、升降平台、运输车辆等领域。
特点:
1. 提供两种转向方式:阿克曼转向和差速转向,实现灵活的转向和流畅的行驶;六轮独立悬架能够有效过滤路面不平带来的振动,确保车辆保持稳定的姿态。
2. 动力系统采用6×6配置,每个车轮均配备独立的动力系统。车辆动力强劲,牵引能力出色,能够适应各种复杂的路况。
3. 车辆配备可扩展平台,可搭载适用于不同领域的各种应用模块。
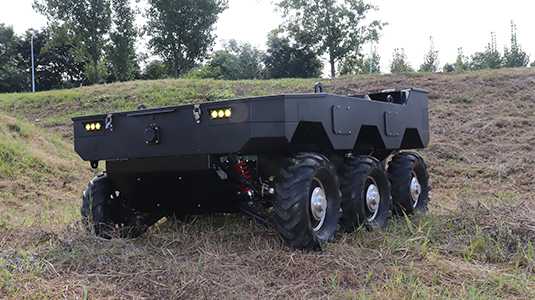
全地形,卓越的越野性能
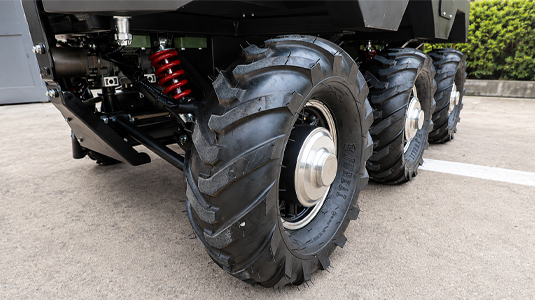
6X6独立电机功率

AVA-U12水下机器人底盘
主要用于最大 50 米(定制可达 200 米)的水下作业,并提供二次开发和定制服务。
◆ 应用
水下疏浚,水下检测。
特点:
1. 采用IP68防水底盘和油封电机,适用于水下50米(可定制200米)作业。
2. 安装空间大,可安装更多设备。
3. 橡胶履带,接地力强,接地面积大。
4. 采用高压驱动,可实现超长电缆控制(标准电缆控制距离50米,最长600米)。可配备自动电缆卷收器,实现电缆自动收放。
5. 可配备虹吸式泥浆泵、扩孔器、高压水枪、机械臂等工具。
6. 可选配:单通道或四通道遥控盒。
7. 可选配:IP68水下摄像机,实现可视操作。
8. 可选配:自动电缆卷收器,可实现电缆自动收放,内置120Ah电池仓,具备电池逆变器功能,兼容市电和电池供电。
9. 动力驱动轨道组件采用模块化设计,支持框架尺寸调整,以适应不同的工作条件。它配备100毫米宽的轨道,以更好地适应狭小空间作业。


TinS-17E 机器人底盘
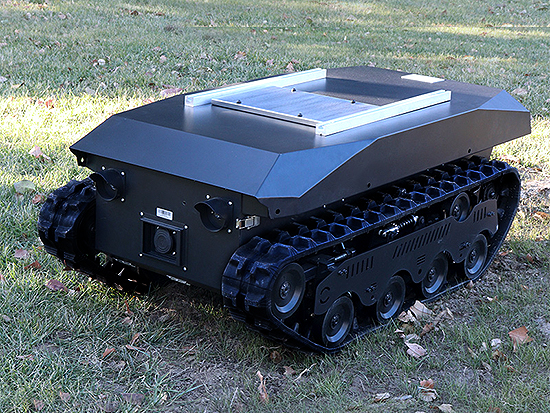
TinS-17E 具有较大的有效载荷和平台,主要用于货物装卸。
◆ 应用
安全防护监控、机械臂搬运车、升降平台、运输车辆
特点:
1. 结构性能:
1. 底盘整体履带结构采用平行四边形设计,具有较高的离地间隙、较强的越障能力、较长的履带接地面积、优异的爬楼梯能力以及较强的户外越野能力。前后履带均可包裹车身,更有利于保护车辆免受损伤,并使其能够在各种 地形上行驶。
2. 顶部设有大面积平板,可配备护栏,用作运输车辆。
3. 防护等级:IP65。
4. 通信协议:Modbus485/CANopen/ROS2。
5. 工作方式:直流无刷霍尔电机或伺服电机驱动+编码器,闭环控制系统,控制精度高。可精确控制转向角、速度和行程。可根据需要原地旋转或螺旋旋转。
6. 驱动:过压、过流、欠压、过热、短路保护。
6. 控制方式:操纵杆控制、标准飞机模型遥控器控制、上位机指令控制。速度环+位移环+差动环,实现精确调速。
7. 橡胶履带:接地性能好,履带接地面积大。
8. 张紧轮:可调节,确保履带正常张紧和运行。
9. 采用平行轴齿轮减速器代替蜗轮减速器:传动效率高达95%,传动精度高,扭矩密度和负载能力强,使用寿命长,磨损率低,散热性能优异,运行噪音低。
10. 广泛应用于安全防护监控、机械臂载具、升降平台、运输车辆等领域。
11. 磷酸铁锂电池:具有工作电压高、能量密度高、循环寿命长、安全性能好、自放电率低、无记忆效应等优点。
12. 减震系统:采用克里斯蒂和玛蒂尔达悬架,并结合克里斯蒂减震系统,提供卓越的减震性能。
13. 远近光切换控制功能可用于夜间驾驶。
14. 支持定制和二次开发。
15. 速度:最高速度可达20km/h,可定制;标配内置制动;速度≥10km/h时,可选配遥控器上的高、中、低三速精确控制。
16. 两种供电方式可选:
1. 纯电动
2. E-Power:E-Power 是一种由智能发电系统、电机、逆变器和锂电池组成的动力系统。前端柴油发动机或汽油发动机发电,后端则为100%纯电动驱动,在保留纯电动驱动优势的同时,延长了底盘的连续工作时间,实现了无需充电的纯电动驱动技术。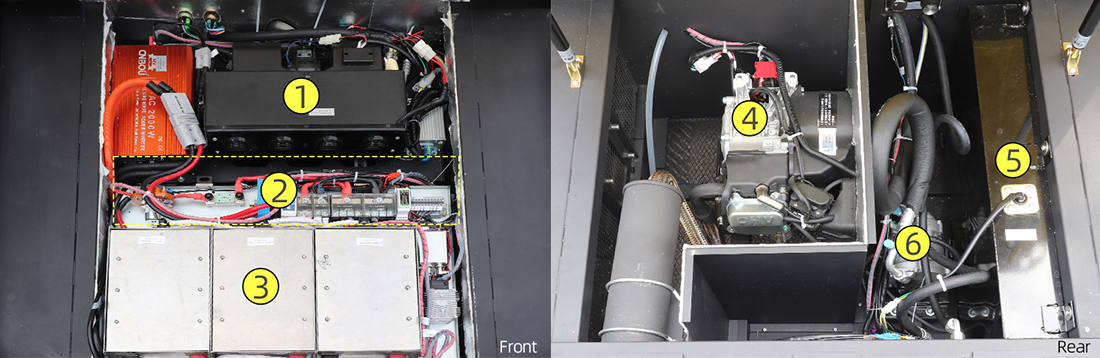
TinS-13 机器人底盘
作为多功能平台,TinS-13 可配备多种设备,如摄像头、水枪等,广泛应用于巡逻检查、协同运输、市政管理、消防等行业。
特点:
1. 标准框架车身设计,轻量化高强度。型钢框架和钣金蒙皮结构确保了机器的刚性和强度以及车身的密封性。
2. 机器上的扩展平台采用T型槽和螺母滑块,可承载多种设备。
3. 通讯协议:Modbus485/CANopen/ROS2。
4. 电子无级变速,轴扭矩大,速度快。
5. 可外接扩展电源输出,也可作为移动电源使用。
6. 前大功率LED灯和后转向灯,方便夜间行驶和作业。
7. Matilda悬挂系统可缓冲台阶冲击,适应起伏地形,具有优异的低速减震效果。两轮共用减震弹簧,磨损部件少,可靠性高。
8. 速度闭环和位移闭环控制可实现精确的自主导航。
9. 电源转换模块具备过压、过流和欠压多重保护功能。
10. 三种控制模式:手持遥控器模式(标配)、可视控制盒模式(选配)、网络控制模式(选配)。
11. 采用平行轴齿轮减速器代替蜗轮蜗杆减速器:传动效率高达95%,传动精度高,扭矩密度和负载能力强,使用寿命长,磨损率低,散热性能优异,运行噪音低。
12. 速度:最高速度可达20km/h(有效载荷150kg),可定制;标配内置制动装置;可选配遥控器高、中、低三档精确控制,速度≥10km/h。
TinS-8 机器人底盘
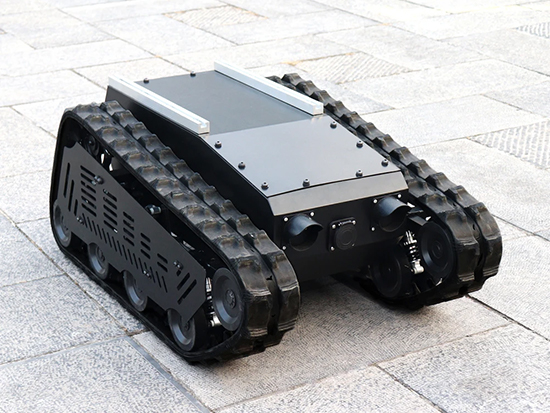
作为一款多功能平台,TinS-8 可配备多种设备,如相机、水枪等,广泛应用于巡逻检查、协同运输、市政管理、消防、狩猎等行业。
特点:
1. 结构性能:底盘整体履带结构采用菱形设计,离地间隙高达150mm,越障能力强,履带接地面积大,爬楼梯能力出色,户外越野性能优异。前后履带均可包裹车身,更有利于保护车辆免受损伤,并使其能够在各种地形上行驶。
2. 防护等级:IP65。
3. 通讯协议:Modbus485/CANopen/ROS2
4. 工作方式:直流无刷霍尔电机或伺服电机驱动+编码器,闭环控制系统,控制精准。可精确控制转向角、速度和行程。可根据需要原地旋转或螺旋旋转。
5. 驱动:过压、过流、欠压、过热、短路保护。
6. 控制方式:操纵杆控制、标准飞机模型遥控器控制、上位机指令控制。速度环+位移环+差速环,精确调速。
7. 橡胶履带:接地性能好,履带接地面积大。
8. 张紧轮:可调节,确保履带正常张紧和运行。
9. 广泛应用于安全防护监控、爆炸物处理机械臂运输、机械臂安装、摄像机、升降平台等领域。
10. 磷酸铁锂电池:具有工作电压高、能量密度高、循环寿命长、安全性能好、自放电率低、无记忆效应等优点。
11. 减震系统:采用Matilda悬架结合Christie减震系统,提供卓越的减震性能。
12. 远近光切换控制,可实现夜间行驶作业。
13. 支持定制和二次开发。
14. 可选配强大的双自由度云台,水平方向:扭矩 100NM,速度 180°/s,垂直方向:扭矩 100NM,速度 180°/s 或扭矩 50NM,速度 360°/s。
TinS-6 机器人底盘
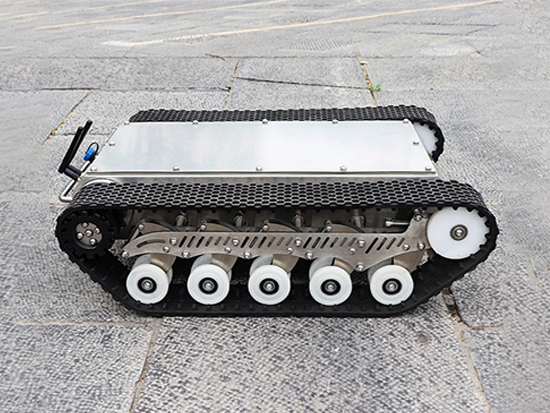
它适用于太阳能电池板清洁机器人、检测机器人、配送机器人等。
优势:
1. 整机采用不锈钢金属框架,耐腐蚀性能强,耐酸碱。
2. 防护等级:IP65。
3. 通讯协议:Modbus485/CANopen&ROS2。
4. 精确控制:伺服电机驱动+编码器+角行星减速器,闭环控制系统。可精确控制角度、速度和行程。运动轨迹任意,可原地旋转或螺旋运动。
5. 驱动器:具有过压、过流、欠压、过热、短路保护功能。
6. 控制方式:操纵杆控制、标准飞机模型遥控器控制、上位机指令控制。
7. 硅橡胶履带:对地面和玻璃吸附性好,可在湿玻璃上行走。
8. 导轮:可调节履带张紧度。
9. 悬挂系统:多级克里斯蒂减震结构,使用寿命更长。
10. 采用行星齿轮减速器代替蜗轮蜗杆减速器:传动效率高达95%,传动精度高,扭矩密度和负载能力强,使用寿命长,磨损率低,散热性能优异,运行噪音低。
11. 支持定制和二次开发。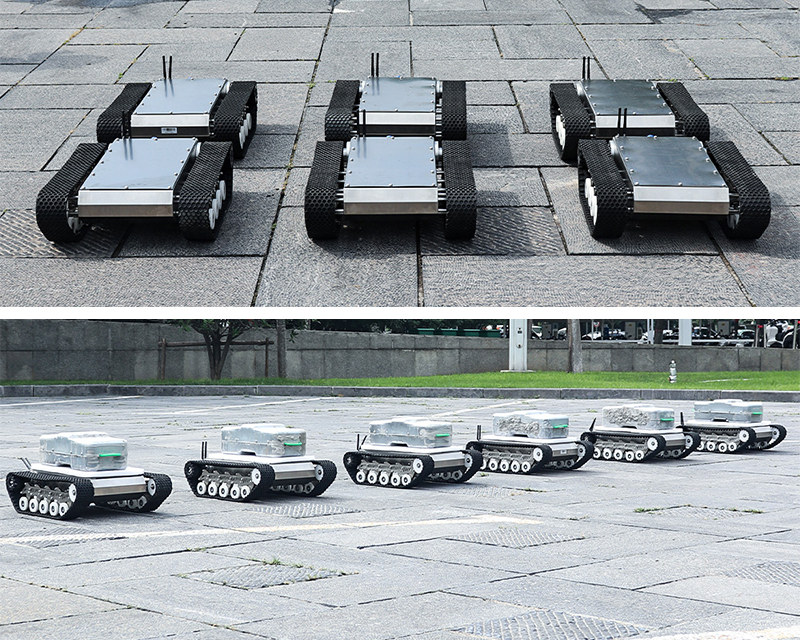
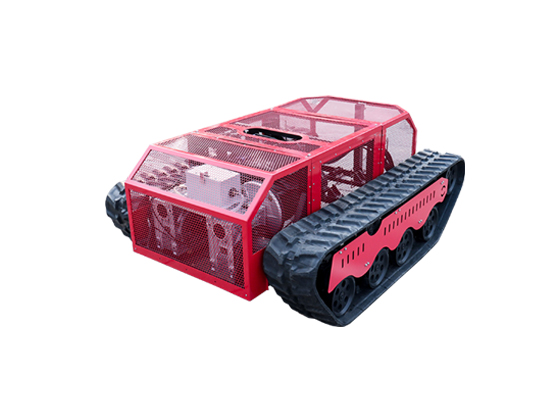
AVA-U17水下机器人底盘
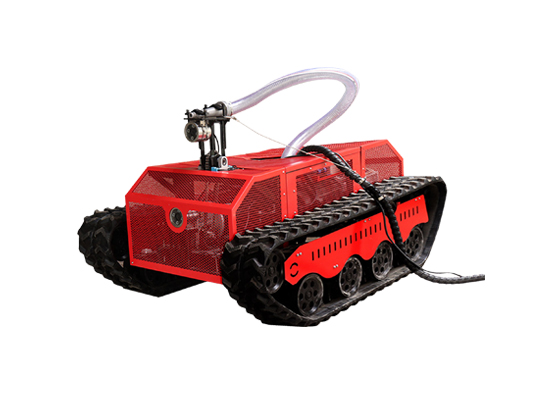
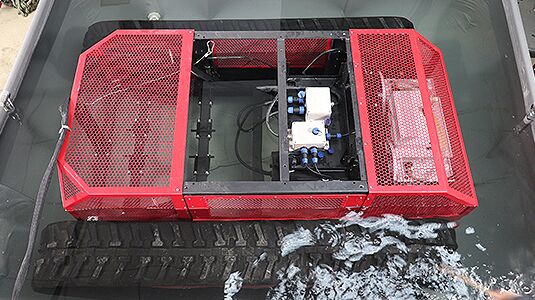
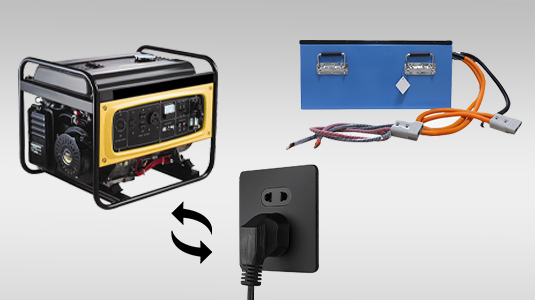
它使用发电机或民用电力,主要用于最大深度 30 米的水下作业,并提供二次开发和定制服务。
特点:
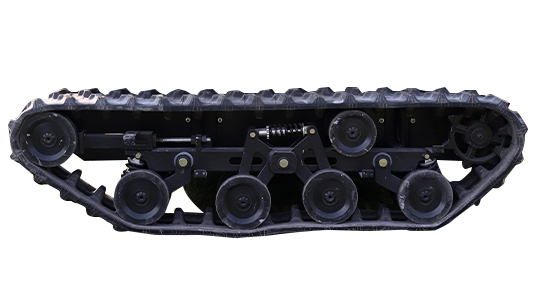
1. Christie 和 Matilda 悬挂系统可缓冲台阶冲击,适应起伏地形,具有出色的低速减震效果。双轮共用减震弹簧,磨损部件少,可靠性高。
2. 一体式焊接车架,结构坚固,重量轻,整个底盘喷涂防锈。
3. 动力传输部件采用油浸式防水设计,长期可靠,可承受 30 米水深。
4. 标准工业橡胶履带,经久耐用,易于更换。
5. 高分子量材料滑轮(分子量大于 500 万),强度高,防水性能强,大幅降低整体重量。
6. 模块化设计,方便用户升级改造。
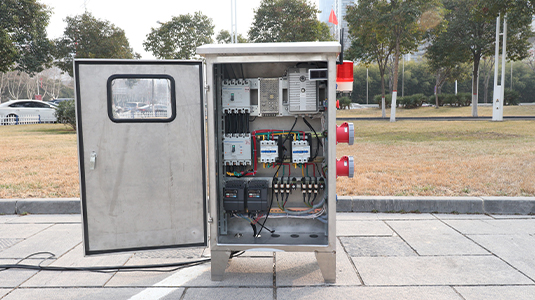
7. 可选配:单通道或四通道遥控盒。
8. 可选配:IP68 水下摄像头,可视操作。
9. 可选配置:自动电缆卷收器,可自动收放电缆,配备120Ah电池仓,具有电池逆变器功能,兼容城市交流电源和电池供电。
10. 动力驱动轨道组件采用模块化设计,可根据不同的工况更换不同尺寸的框架。
AVA-U13水下机器人底盘
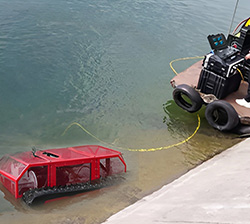
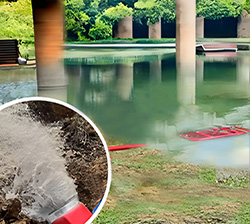
它使用发电机或 380V 电源,主要用于最大深度 30 米的水下作业,并提供二次开发和定制服务。
特点:
1. Christie 和 Matilda 悬挂系统可缓冲台阶冲击,适应起伏地形,具有出色的低速减震效果。双轮共用减震弹簧,磨损部件少,可靠性高。
2. 一体式焊接车架,结构坚固,重量轻,整个底盘喷涂防锈。
3. 动力传输部件采用油浸式防水设计,长期可靠,可承受 30 米水深。
4. 标准工业橡胶履带,经久耐用,易于更换。
5. 高分子量材料滑轮(分子量大于 500 万),强度高,防水性能强,大幅降低整体重量。
6. 模块化设计,方便用户升级改造。
7. 电源系统:发电机或民用电源。
8. 可选:单通道或四通道遥控盒。
9. 可选:IP68 水下摄像头,可视操作。
10. 可选配置:自动电缆卷收器,可自动收放电缆,配备120Ah电池仓,具有电池逆变器功能,兼容城市交流电源和电池供电。
10. 动力驱动轨道组件采用模块化设计,可根据不同的工况更换不同尺寸的框架。
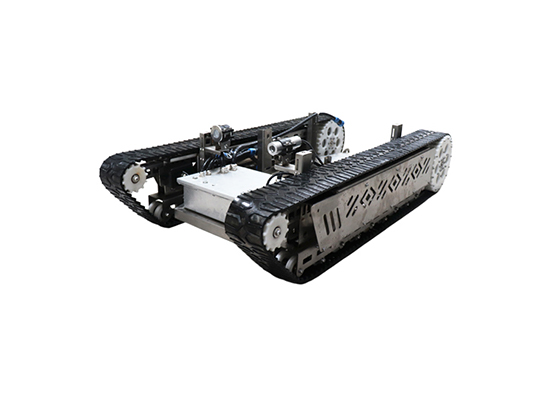
AVA-U6水下机器人底盘
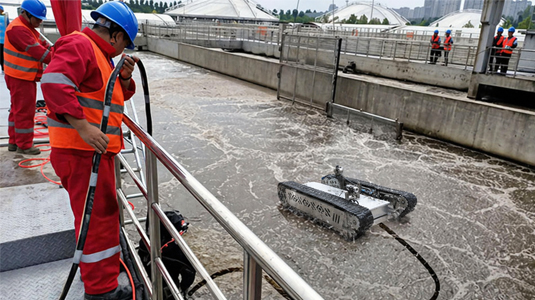
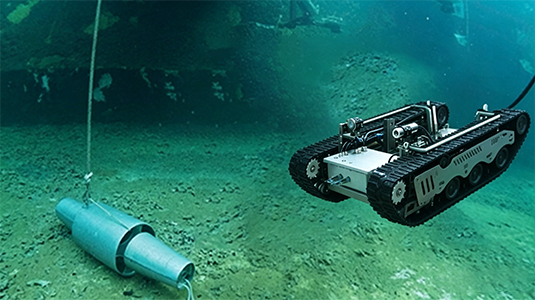
它主要用于最大深度 50 米(可定制 200 米)的水下作业,并提供二次开发和定制服务。
特点:
1. 采用IP68防水底盘和油封电机,适用于水下50米(可定制200米)作业。
2. 体积小巧,可在狭小空间内使用,底盘整体喷涂防锈处理。
3. 橡胶履带,接地力强,接地面积大。
4. 采用高压驱动,可实现超长电缆控制(标准电缆控制距离50米,最长可达600米)。可配备自动卷线器,实现电缆的自动收放。
5. 可配备虹吸式泥浆泵、扩孔器、高压水枪、机械臂等工具。
6. 可选配:单通道或四通道遥控盒。
7. 可选配:IP68水下摄像机,实现可视操作。
8. 可选:自动电缆卷收器,可自动收放电缆,配备120Ah电池仓,具有电池逆变器功能,兼容城市交流电源和电池供电。
9. 动力驱动轨道组件采用模块化设计,支持框架尺寸调整,以适应不同的工作环境。配备80mm宽的轨道,更适合在狭小空间作业。
AVA-P3管道机器人底盘
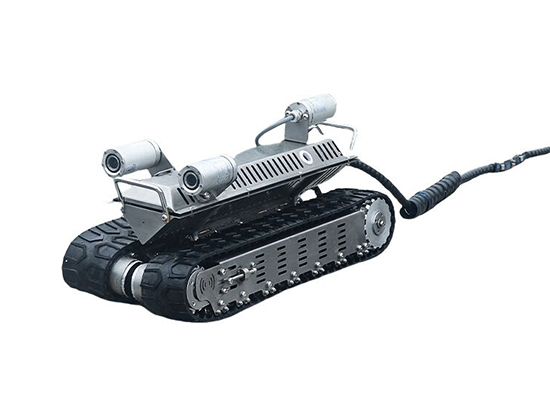
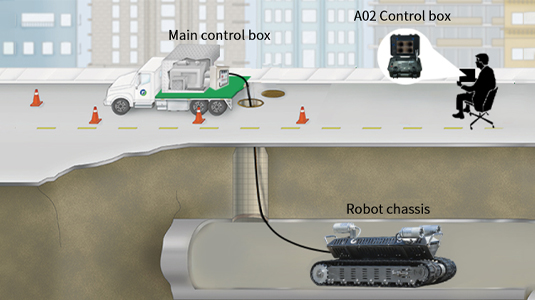
这款AVA-P3管道机器人底盘主要用于小型水平管道作业。它可以配备摄像头、检测设备等。
优势:
1. 体积小巧,适用于直径300mm的小型管道,也可通过人孔进入城市隧道管道。
2. 800W驱动电机功率强劲。
3. 履带可自动调节角度以适应圆形管道,具有强大的抓地力和牵引力,适用于方形和圆形管道。
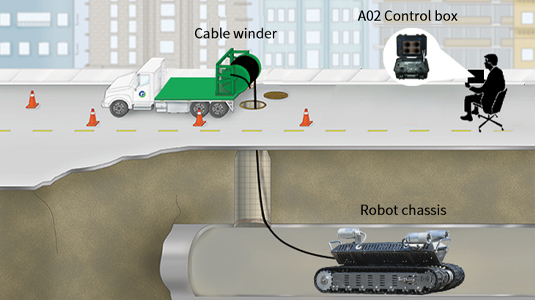
4. 采用高压驱动,提供超长电缆控制(标准电缆控制距离50米,最长可达600米)。可配备自动卷线器,实现电缆的自动收放。
5. 采用IP68防水底盘和油封电机,适用于水下30米作业。
6. 可选配:单通道或四通道遥控盒。
7. 可选配:IP68水下摄像头,实现可视操作。
8. 可选配置:自动电缆卷收器,可自动收放电缆,配备120Ah电池仓,具备电池逆变器功能,兼容城市交流电源和电池供电。
9. 动力驱动履带组件采用模块化设计,可根据不同的工况更换不同尺寸的框架。
10. 底盘前部可配备虹吸式泥浆泵、扩孔器、高压水枪等清洁工具,用于粉碎和清理芦苇根、草根、生活垃圾等胶状物质,或切割管道连接处的植物根系和其他沉积物。
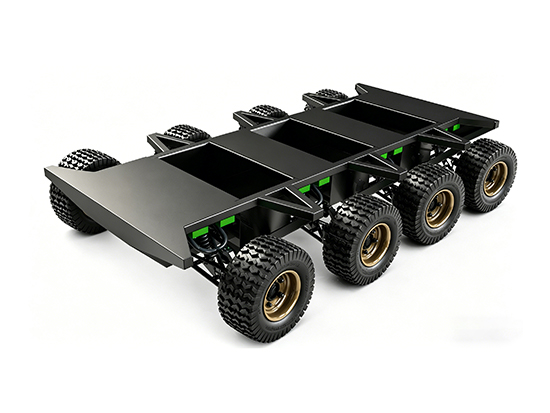
8轮底盘总成-WA-8系列
智能焊装装备系统由机器人系统、定位夹具、焊接装置、水电气供应装置以及控制系统等设备组成,以汽车车身智能焊装装备系统为例,主要包括白车身智能化焊装主线、发动机舱总成智能自动化生产线、前/后地板总成智能自动化生产线、侧围内/外板智能自动化焊装线以及机器人智能化焊接工作站等。
特点:
1. 结构性能:采用8个轮毂电机驱动的轮式底盘组件,承载能力强。
2. 采用全桥式独立阿克曼悬挂系统,减震性能优异,行驶平顺稳定。
3. 兼容多种顶部安装设备/附件。
3. 配备电控液压盘式制动系统,制动更可靠、更迅速。
4. 与履带式结构相比,电机直驱和优化的转向系统效率更高,操作更省力。
轮毂电机更节能,续航时间更长。
5. 电动转向系统使前后轮能够同时向不同方向转动,消除车轮与地面之间的滑动摩擦,从而降低操作力。
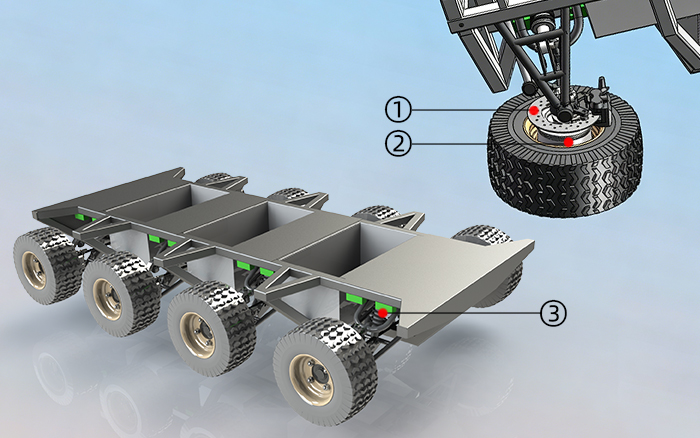
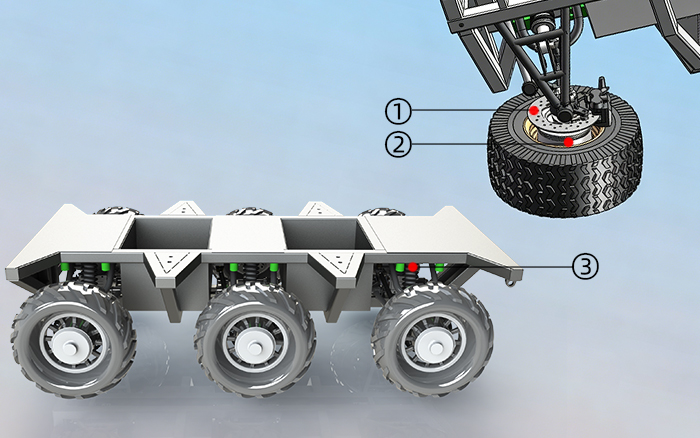
1. Electronically controlled disc brake
2. Hub motor
3. Double-arm six-wheel independent suspension shock absorption
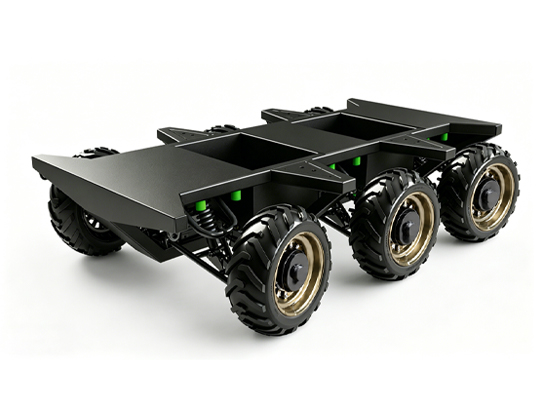
6轮底盘组件-WA-6系列
特点:
1. 结构性能:本产品为六轮底盘总成,由六个轮毂电机驱动,有效载荷能力强。
2. 采用阿克曼转向几何的独立悬挂系统,提供卓越的减震性能和稳定的运行。
3. 可根据需要安装各种上部设备。
4. 配备电控液压盘式制动系统,确保可靠灵敏的制动性能。
5. 电机直接驱动车辆,并搭配优化的转向系统,与履带式车辆相比,效率更高,能耗更低。
6. 轮毂电机节能高效,显著延长了车辆的续航里程。
7. 电控转向系统使前后轮在转弯时可以反向转动,最大限度地减少轮胎打滑,提高转向效率。
1. Electronically controlled disc brake
2. Hub motor
3. Double-arm six-wheel independent suspension shock absorption
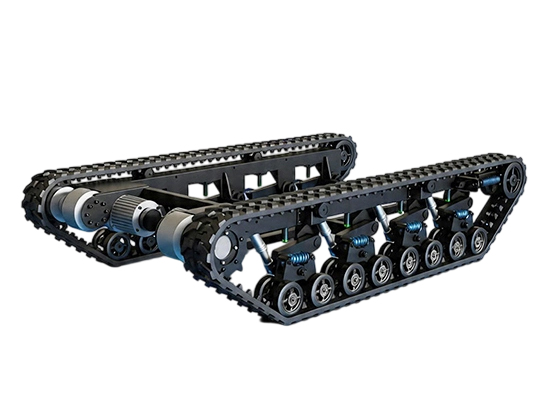
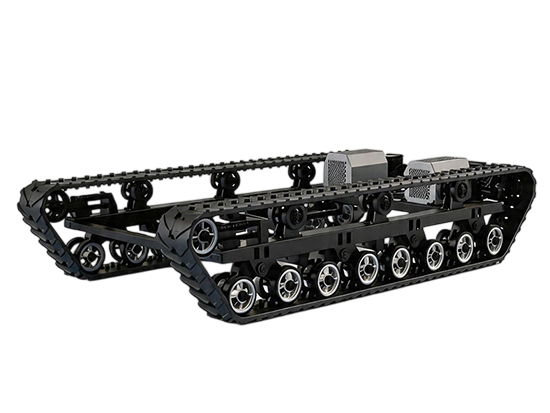
履带式底盘总成-CA-40系列
特点:
1. 结构性能:本产品为完整的履带式底盘总成。履带采用梯形侧边设计,具有高离地间隙、强大的越障能力和较长的履带接触面积。它能够爬楼梯,并在户外提供卓越的越野性能。
2. 可安装多种上装设备。
3. 强劲的电机功率:最大功率16kW*2
4. 采用专利三级减震技术,大幅降低上装设备的垂直加速度和振动频率,并稳定过载。
5. 减震组件配备两组承重轮,而大多数其他减震结构仅使用一组。承重轮将车辆重量分散到更多车轮上,降低每个车轮的压力,从而延长使用寿命。
6. 整机所有旋转轴均采用低齿隙结构,全部通过轴承或轴套连接。
7. CA-35P 配备全金属履带,增强了耐用性。
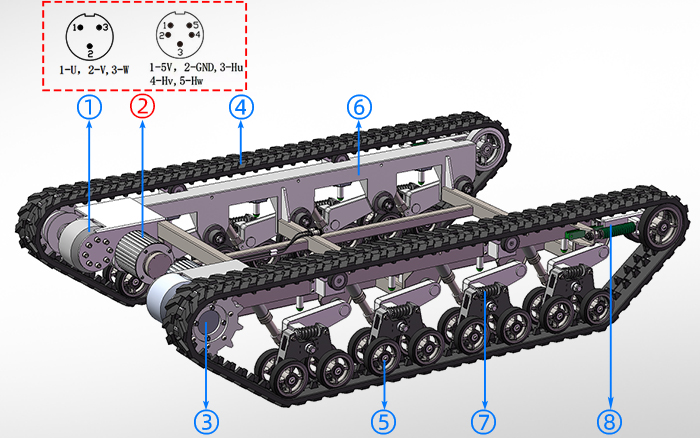
1)-Speed reducer
2)-Motor
Definition of motor phase lines:
1-U, 2-V, 3-W
Definition of motor Hall lines:
1-5V,2-GND,3-Hu,4-Hv,5-Hw
3)-Driving wheel
4)-Crawler track
5)-Bearing wheel
6)-Shock-absorbing spring
7)-Main frame
8)-Tensioning wheel
履带式底盘总成-CA-20系列
特点:
1. 结构性能:本产品为完整的履带式底盘总成。履带采用梯形侧边设计,具有高离地间隙、强大的越障能力和较长的履带接触面积。它能够爬楼梯,并在户外提供卓越的越野性能。
2. 可安装各种上部设备。
3. 强劲的电机功率:最大功率16kW*2
4. 全新的三级阻尼悬挂系统,可最大限度地吸收路面状况和超速行驶带来的剧烈冲击。
5. 减震组件配备两组承重轮,而大多数其他减震结构仅使用一组。承重轮将车辆重量分散到更多车轮上,从而降低每个车轮的压力,确保更长的使用寿命。
6. CA-35 配备全金属履带,增强了耐用性。
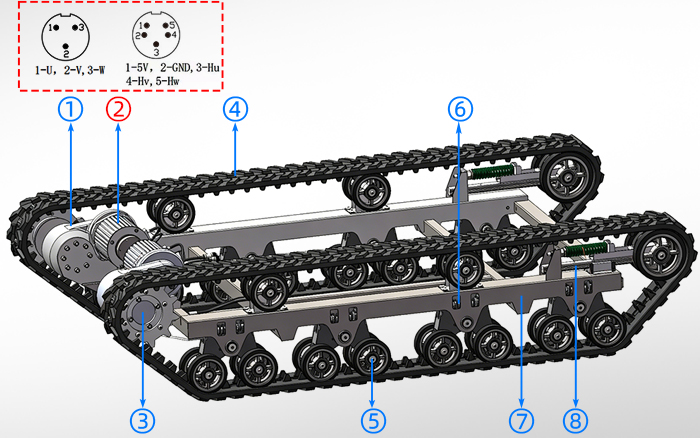
①-Speed reducer
②-Motor
Definition of motor phase lines:
1-U,2-V,3-W
Definition of motor Hall lines:
1-5V,2-GND,3-Hu
,4-Hv,5-Hw
③-Driving wheel
④-Crawler track
⑤-Bearing wheel
⑥-Shock-absorbing spring
⑦-Main frame
⑧-Tensioning wheel